Research Project / AUTONOMOUS BRANCH

QuadControl-Lab

可审计四旋翼姿态闭环仿真与观测来源机制检查

在确定性四旋翼仿真中只改变控制器的观测来源,比较闭环差异并检查姿态估计器的 specific-force 假设。

研究方向刚体动力学 / 控制仿真 / 姿态估计 / 确定性审计
证据状态配对实验、Layer A 与 Layer B 结果已有冻结索引;均为特定 deterministic synthetic protocol。

01 / Question

研究问题

在其他闭环条件一致时,仅改变 controller 消费的 observation source,闭环姿态行为如何变化?MinimalAttitudeEstimator 的 specific-force gravity-direction assumption 如何与 estimator roll behavior 关联?

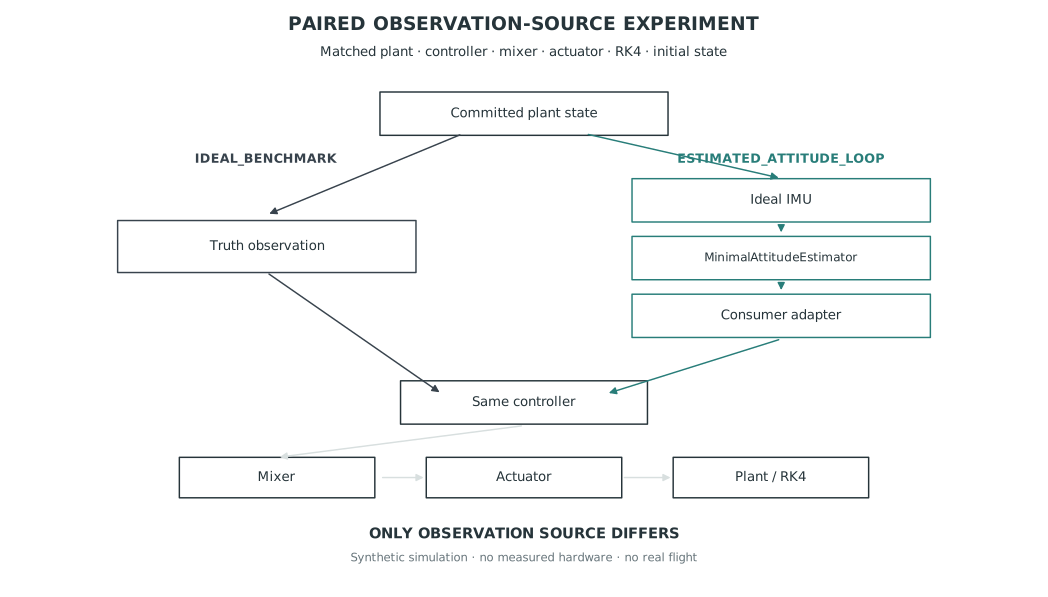
将 plant、controller、mixer、actuator、scheduler、reference 与初始化固定,比较 IDEAL_BENCHMARK 和 ESTIMATED_ATTITUDE_LOOP。进一步通过输入层与全环证据检查机制解释,并保留 estimator failure / divergence 作为研究现象。

02 / Method

方法与协议

  1. 01

    13D numerical state;ENU / FLU;Hamilton q_wb。

  2. 02

    Newton–Euler plant 与 RK4 integration。

  3. 03

    controller、mixer、motor/actuator chain。

  4. 04

    SensorContext 与 observation contract;IdealImu;MinimalAttitudeEstimator。

  5. 05

    deterministic scheduler、seed 与 artifact provenance。

  6. 06

    Formal paired experiment → Layer A input mechanism → Layer B full-loop replay/accounting。

03 / Evidence

代表结果与解释边界

数值、协议、来源状态与边界按证据 ID 一起呈现。负结果与更正记录保留在默认阅读层。

QC-01支持

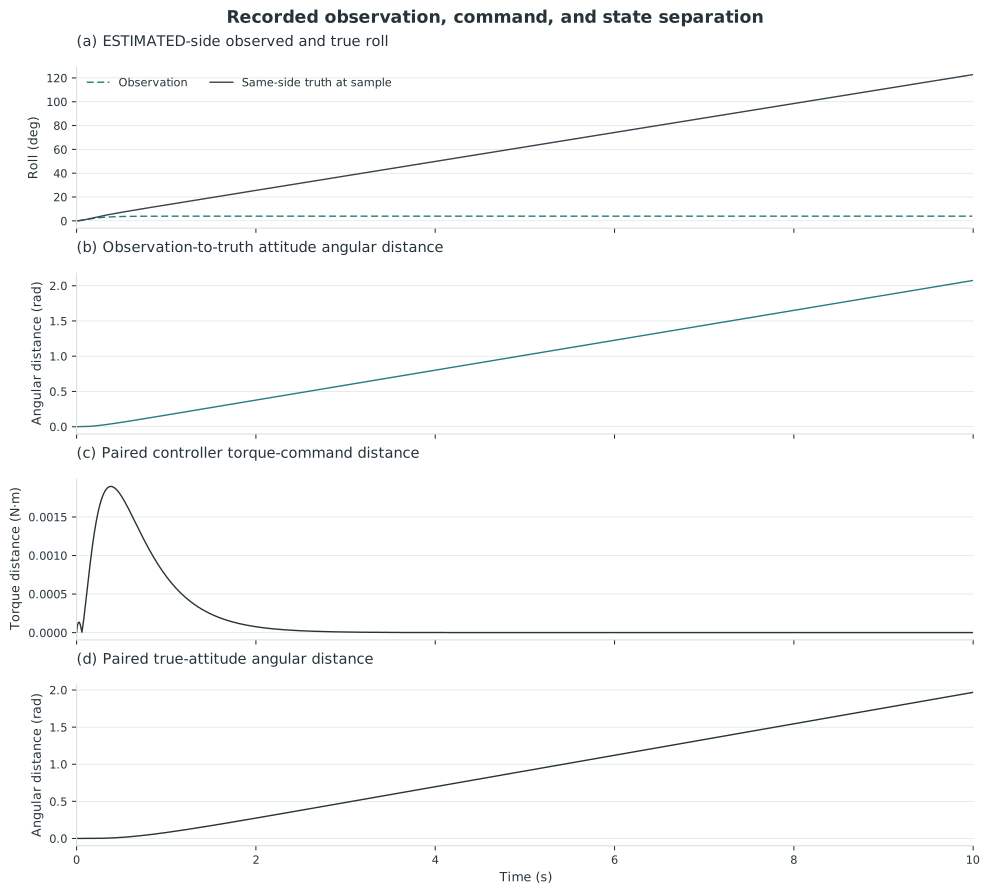
真实姿态 RMS 配对角距离

当前确定性协议中的两条闭环轨迹差异。

真实姿态 RMS 配对角距离
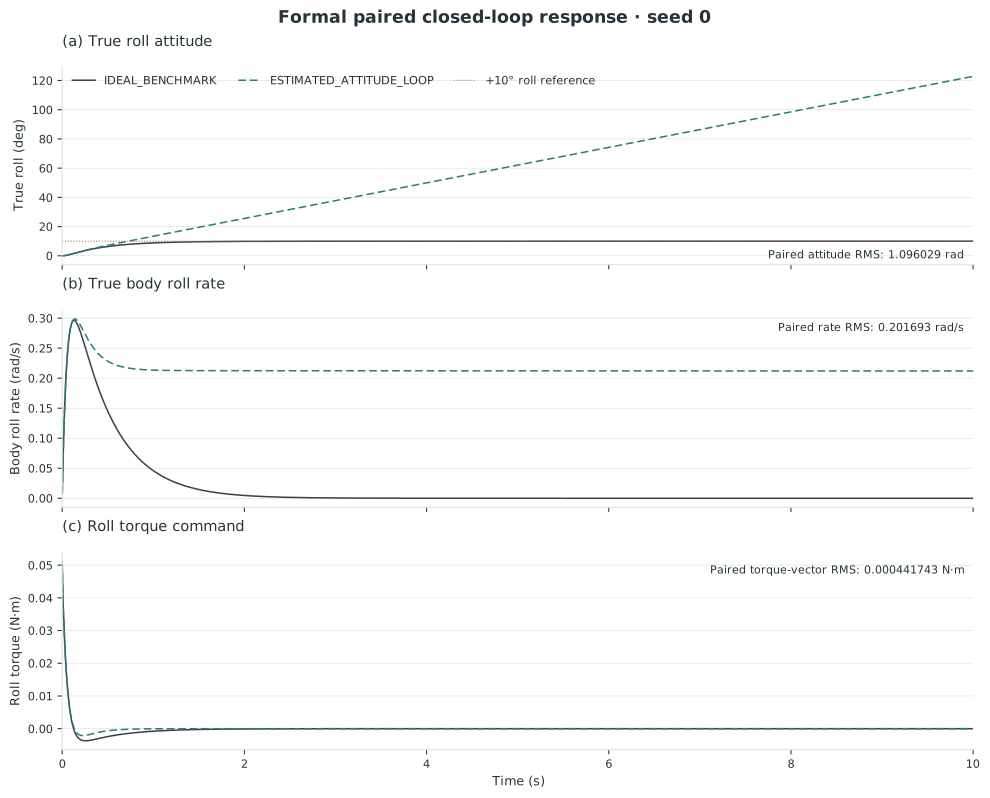
1.096029 rad

true-attitude RMS paired angular distance 1.096029 rad;true-body-rate RMS paired difference 0.201693 rad/s;最大姿态距离 1.969332 rad;最大角速度差 0.212150 rad/s;torque-command RMS paired difference 0.000441743 N·m;IDEAL observation-to-truth RMS 0 rad,ESTIMATED 1.184857 rad。

协议 / 样本13D plant;IdealImu 与 MinimalAttitudeEstimator;+10° roll ATTITUDE_STEP;seed 0,10 s;两臂除 observation source 外一致。

不确定性确定性单 seed 配对协议;非总体统计区间。

不支持以下解读真实飞行表现、稳定性、估计器泛化或实机性能。

来源状态底层 canonical 结果已内部核验;公开页面提供摘要。 阅读公开证据摘要 ↗

QC-02支持

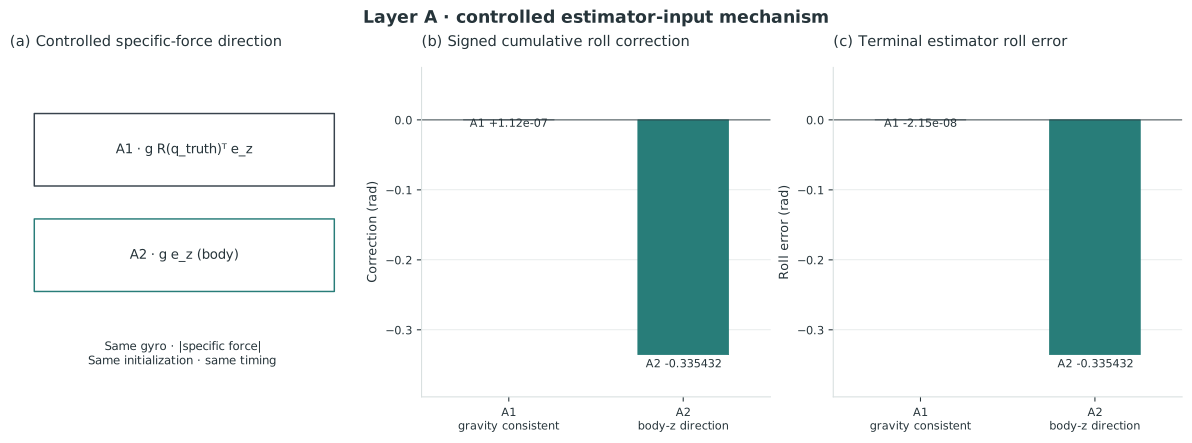
A1 terminal error 0 rad;A2 0.3354319429327265 rad;每臂 200/200 formula checks。

输入层机制诊断支持。

A1 terminal error 0 rad;A2 0.3354319429327265 rad;每臂 200/200 formula checks。

协议 / 样本输入层比较;same gyro、specific-force magnitude、timing、initialization;direction 不同。

不确定性deterministic synthetic check;公式核验通过。

不支持以下解读完整 plant 反事实、真实 IMU 结论或全局稳定性证明。

来源状态底层 canonical 结果已内部核验;公开页面提供摘要。 阅读公开证据摘要 ↗

QC-04支持

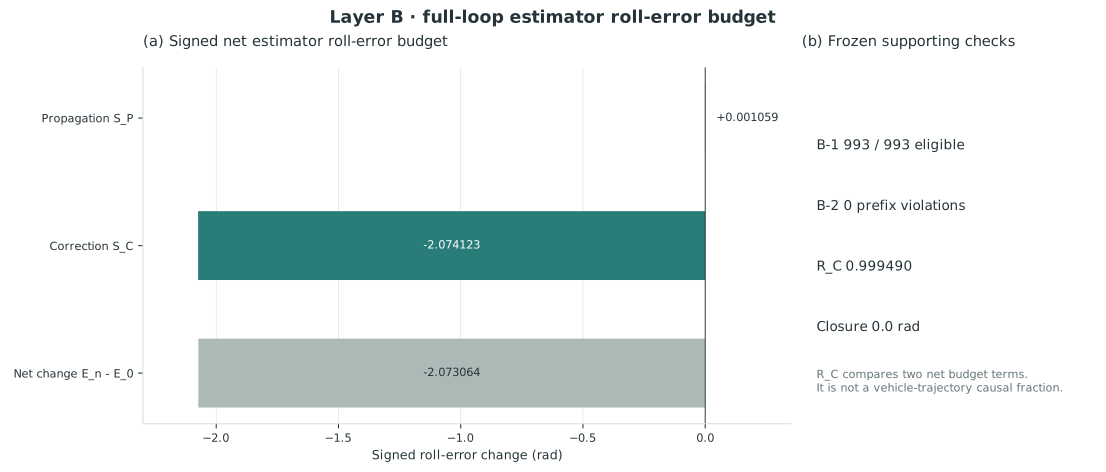
B-2 999 evaluated / 0 prefix violations;B-3 closure residual 0 rad。

冻结误差预算账本的 prefix 与 closure 检查通过。

B-2 999 evaluated / 0 prefix violations;B-3 closure residual 0 rad。

协议 / 样本全环 Layer B frozen deterministic experiment。

不确定性确定性 replay and accounting checks。

不支持以下解读将 closure 等同于轨迹因果分解或实机机制验证。

来源状态底层 canonical 结果已内部核验;公开页面提供摘要。 阅读公开证据摘要 ↗
展开审计细节与补充证据
QC-03支持

10,000 rows;328,049 fields;0 mismatches;B-1 993/993。

当前 parent artifact 可重放且检查通过。

10,000 rows;328,049 fields;0 mismatches;B-1 993/993。

协议 / 样本确定性 parent replay;B-1 为冻结检查集。

不确定性审计覆盖数量;不代表统计不确定性。

不支持以下解读现实系统重现性或未列出的随机性条件已验证。

来源状态底层 canonical 结果已内部核验;公开页面提供摘要。 阅读公开证据摘要 ↗
QC-05支持

R_C

两项净累计 estimator roll-error budget 的相对比较。

R_C=0.9994896743377543。

协议 / 样本特定两项净累计 estimator roll-error budget;Layer B synthetic deterministic setup。

不确定性单一冻结协议的相对预算量。

不支持以下解读IDEAL/ESTIMATED vehicle trajectory 的 causal fraction;关闭 correction 可恢复 IDEAL trajectory。

来源状态底层 canonical 结果已内部核验;公开页面提供摘要。 阅读公开证据摘要 ↗
04 / Figures

代表图件

图件保留原始来源与核验信息。点击可放大、平移,也可打开完整原图。

观测来源配对架构;配对实验只改变控制器消费的观测来源;其余冻结条件保持一致。 点击放大;原图可在查看器中打开 ↗
FIG-QC-02 配对实验只改变控制器消费的观测来源;其余冻结条件保持一致。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验
正式闭环配对响应;两种观测来源下的闭环姿态响应;仅为固定合成协议中的配对轨迹。 点击放大;原图可在查看器中打开 ↗
FIG-QC-03 两种观测来源下的闭环姿态响应;仅为固定合成协议中的配对轨迹。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验
查看更多研究图件(3)
估计器发散时间线;当前确定性协议中的估计器偏差和发散记录。 点击放大;原图可在查看器中打开 ↗
FIG-QC-04 当前确定性协议中的估计器偏差和发散记录。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验
Layer A 输入机制;输入层机制检查示意;只支持当前合成输入合同下的解释。 点击放大;原图可在查看器中打开 ↗
FIG-QC-05 输入层机制检查示意;只支持当前合成输入合同下的解释。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验
Layer B 误差预算;估计器 roll-error 两项预算图;R_C 不是车辆轨迹差异的因果占比。 点击放大;原图可在查看器中打开 ↗
FIG-QC-06 估计器 roll-error 两项预算图;R_C 不是车辆轨迹差异的因果占比。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验

05 / Interpretation

研究收获与限制

研究收获

观测来源变化可以对应明显闭环差异。受控 Layer A 与全环 Layer B 支持 specific-force direction assumption 与 estimator roll behavior 的机制一致性;同时,估计器偏差和发散是研究内容,不能隐藏。

证据阅读说明

本页的数值、状态与解释边界由下方证据条目提供;请连同实验协议阅读。

明确的限制

  • Synthetic deterministic;seed 0 paired experiment;+10° roll ATTITUDE_STEP;10 s。
  • No sensor noise、bias 或外部 disturbance。
  • No hardware、HIL、real flight、EKF 或 full-state estimator。
  • No stability proof;不推断跨 seed 统计泛化、真实传感器鲁棒性或飞行安全。
  • R_C 只是两项净累计 estimator roll-error budget 的相对量,不是车辆轨迹的因果份额。
  • 独立 source repository 为 PRIVATE — authenticated access available, not anonymously public;公开 evidence index 列出源 commit 与 artifact hashes,raw bundle 尚未逐项核验。

个人贡献

现有项目材料记录的工作包括刚体动力学、混控与电机模型、闭环仿真及自动化验证;个人分工措辞待最终 CV 核对。

---
原图 ↗