赵斐然 / Research Portfolio

从物理模型,到可审计的研究证据。

围绕电磁感知与无人系统,将物理模型转化为可审计的数值实验。

西安邮电大学理学院应用物理学 · 计算电磁 · 智能感知

01 / Research Map

研究脉络

从可审计的电磁建模,走向低空传播机制,再到固定合成协议下的识别实验。四旋翼控制作为独立的自主系统分支。

Electromagnetic Sensing 电磁感知

  1. 01

    EM-Trace

    计算电磁工程基础

    几何、坐标、传播方向与极化约定如何保持一致并可审计?

    EMT-01 · 方向与极化约定已经更正,数值收敛仍有边界。

  2. 02

    LowAlt-MD

    物理机制研究

    低空传播路径相位与逐单元复权重如何改变微多普勒?

    LOW-01 · 共同增益与非共同复权重对应不同的谱形变化。

  3. 03Flagship Study

    EMvision

    旗舰 · 受控实验

    固定合成测试域中,训练端匹配因素如何影响识别与协议内归因?

    EVM-02 · 端点对比有公开摘要;冻结原始结果为私有 canonical source。

关系说明 箭头仅表示研究主题与方法关注点的演进,不表示数据、代码依赖或因果链。

Autonomous Systems 自主系统 · 独立分支

B1

QuadControl-Lab

独立自主系统分支

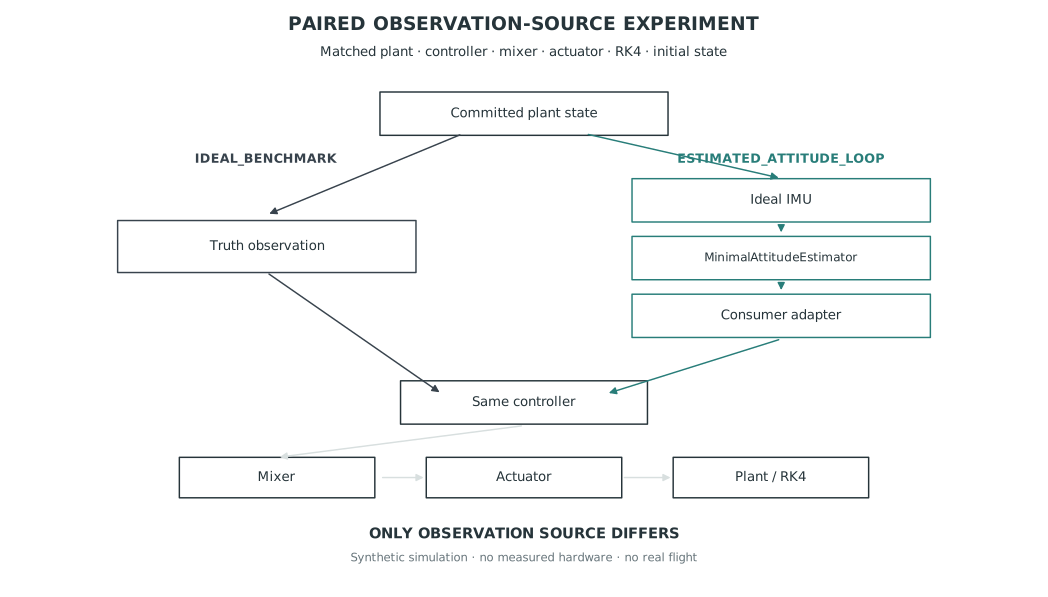
只改变控制器消费的观测来源,闭环姿态行为如何变化?

QC-01 · 观察来源差异对应固定合成协议中的配对轨迹差异。

02 / Flagship Study

EMvision 受控识别实验

在固定合成测试域中,控制训练端通道、生成器族与参数分布匹配,检查识别变化及因素交互。

研究问题与协议

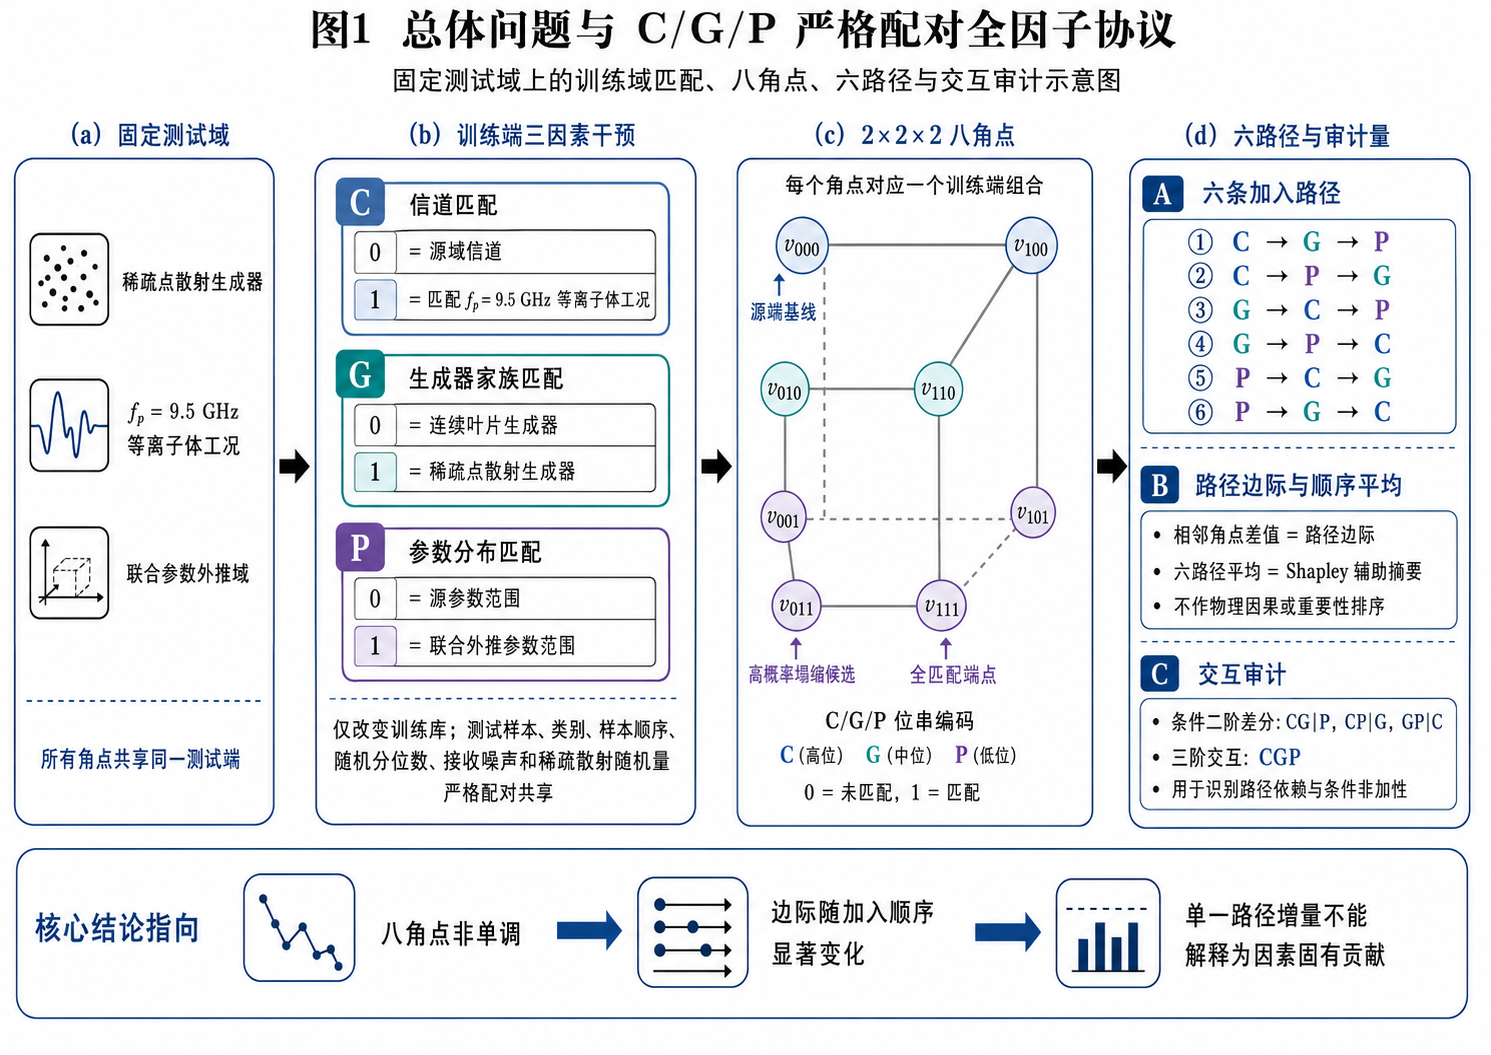
在固定 synthetic test domain 上,训练端的 channel matching(C)、generator-family matching(G)与 parameter-distribution matching(P)如何影响识别表现及协议内归因?

C
训练端通道匹配
G
生成器族匹配
P
参数分布匹配

EVM-02 · Macro-F1(无量纲)

v000 Macro-F10.1864
v111 Macro-F10.9897
配对差 Δ 0.803395% CI [0.7729, 0.8299]

EVM-01 固定 synthetic test domain、2×2×2 factorial、20 paired seeds。

不支持以下解读实测识别率、跨域真实性能、方法普适提升。

底层 canonical 结果已内部核验;阅读公开证据摘要 ↗

C/G/P 全因子协议;训练端 C/G/P 全因子设计示意;这是协议图,不是结果证明。 点击放大;原图可在查看器中打开 ↗
FIG-EVM-03 训练端 C/G/P 全因子设计示意;这是协议图,不是结果证明。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验
阅读 EMvision 的协议、结果与完整边界

03 / Approach

研究方法是一条可追溯的链。

从问题定义到证据审计,每一环都对应具体项目中的工作。

  1. 01

    物理问题

    LowAlt-MD · 低空传播如何改变谱结构

  2. 02

    数学建模

    LowAlt-MD · M0–M3 分层机制

  3. 03

    数值实现

    EM-Trace · CAD、CST 与复场提取

  4. 04

    受控实验

    EMvision · C/G/P 全因子配对

  5. 05

    证据审计

    EM-Trace · 方向与极化纠错

  6. 06

    可复核工程

    公开摘要与精选代码;不等于完整复现包

04 / Connected Studies

物理机制与工程基础

A / Physics Mechanism

LowAlt-MD

用受控物理模型检查低空传播相位如何改变旋翼微多普勒,并审计结构特征跨环境迁移的边界。

LOW-01支持

normalized-spectrum L2

上述受限条件下的数学/实现性质。

M1 归一化谱 L2 差
约 4.24×10^-17

协议 / 样本:当前无噪声、非零、时间不变、scatterer-shared complex gain。

不支持以下解读:所有多径都不改变微多普勒结构。

公开证据摘要 ↗
LOW-02支持

0.025246。

当前 proxy 下,element-wise 非共同复权重可以改变归一化谱形。

M2 归一化谱 L2 差
0.025246

协议 / 样本:200 m、beta=0.15;M2 是逐单元有效两项 proxy,不是 DD/DR/RD/RR 完整四路径全波场。

不支持以下解读:真实叶片 RCS 或完整目标—地面全波耦合已得到验证。

公开证据摘要 ↗

共同增益与非共同复权重是不同的模型条件;R3 的负结果在项目页保留。

进入 LowAlt-MD
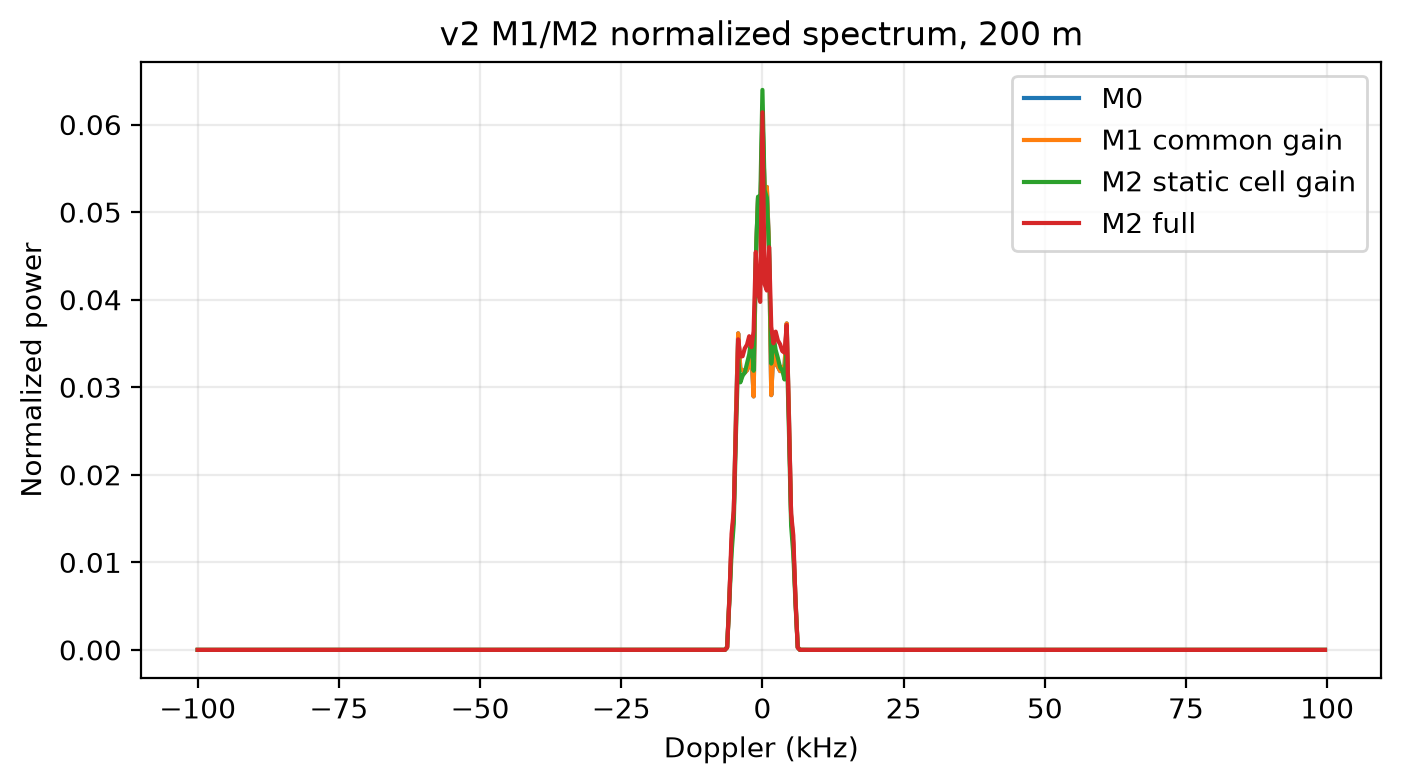
M1 与 M2 归一化谱;两条谱线接近,机制差异应结合 LOW-01 与 LOW-02 的定义和指标阅读。 点击放大;原图可在查看器中打开 ↗
FIG-LOW-02 两条谱线接近,机制差异应结合 LOW-01 与 LOW-02 的定义和指标阅读。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验

B / Engineering Foundation

EM-Trace

沿参数化 CAD、CST、复场提取与 Python 处理链审计坐标、方向、极化和结果来源的一致性。

EMT-01已更正

方向/坐标合同,无性能指标。

当前保存工程中方向与极化的正确读法,以及方法链校正。

方向/坐标合同,无性能指标。

协议 / 样本:PlaneWave.Normal=(+1,0,0);10 GHz、HH、E 沿全局 +Y;CST 局部球坐标基换算。

不支持以下解读:历史 φ=0° 数据是后向结果;所有旧数据已重算。

公开证据摘要 ↗

方向与极化约定已更正;历史前向输入不构成正确后向定量微动验证。

进入 EM-Trace

05 / Autonomous Systems Branch

QuadControl-Lab

在确定性四旋翼仿真中只改变控制器的观测来源,比较闭环差异并检查姿态估计器的 specific-force 假设。

QC-01支持

真实姿态 RMS 配对角距离

当前确定性协议中的两条闭环轨迹差异。

真实姿态 RMS 配对角距离
1.096029 rad

协议 / 样本:13D plant;IdealImu 与 MinimalAttitudeEstimator;+10° roll ATTITUDE_STEP;seed 0,10 s;两臂除 observation source 外一致。

不支持以下解读:真实飞行表现、稳定性、估计器泛化或实机性能。

公开证据摘要 ↗

固定合成、确定性、单 seed 配对轨迹;不作为实机稳定性或因果比例结论。

查看独立分支
观测来源配对架构;配对实验只改变控制器消费的观测来源;其余冻结条件保持一致。 点击放大;原图可在查看器中打开 ↗
FIG-QC-02 配对实验只改变控制器消费的观测来源;其余冻结条件保持一致。原图来源:Research-Portfolio · source commit 93f57256 · SHA-256 已核验

06 / About

关于赵斐然

应用物理 · 计算电磁 · 智能感知

赵斐然,西安邮电大学理学院应用物理学。围绕电磁感知与无人系统,将物理模型转化为可审计的数值实验。

四个项目共享审慎的证据呈现方式:每个数字都有协议上下文,每个图件都保留原始来源,纠错与负结果也可直接阅读。

07 / Materials

资料与公开入口

以下是当前已核对的公开材料。

08 / Contact

继续交流

科研交流可通过电子邮件联系,也可从公开研究仓库了解项目背景与证据摘要。

zhaofeiran0724@outlook.com
---
原图 ↗